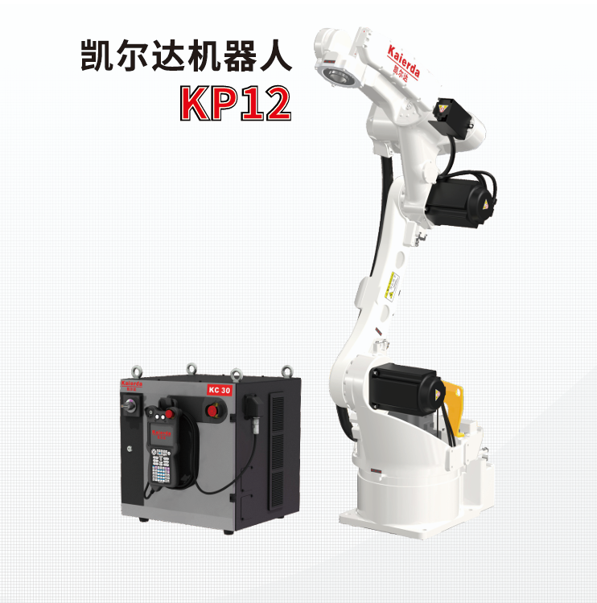
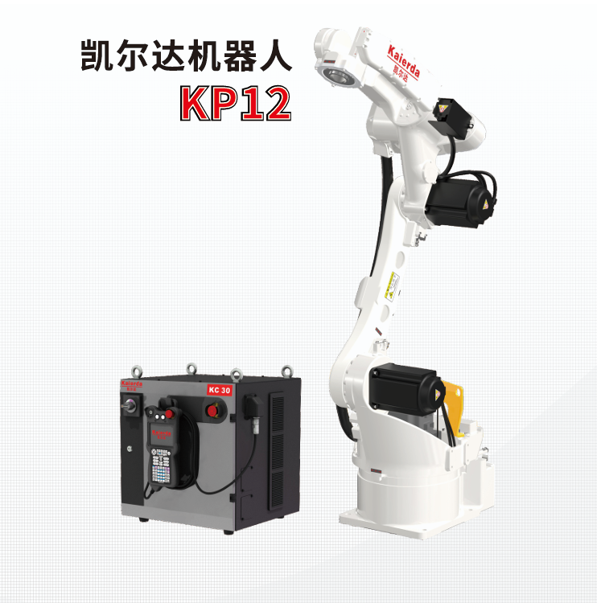
一、核心组成
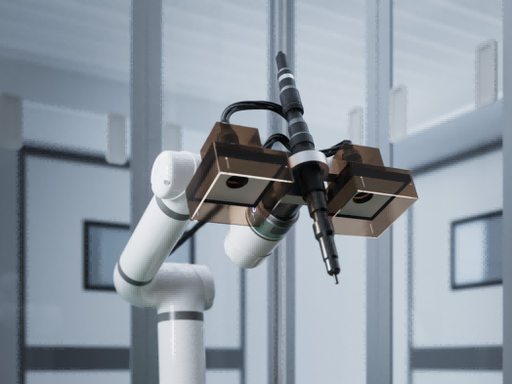
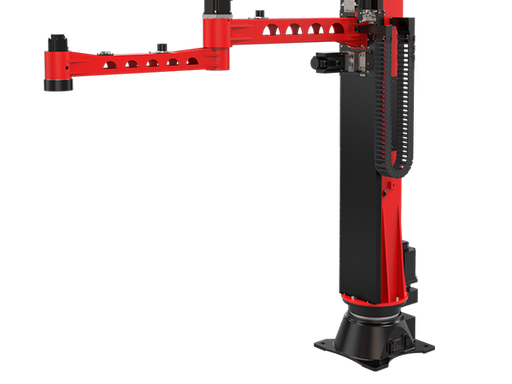
- 机器人本体:多为6 轴多关节机械臂,重复定位精度可达 ±0.02~0.05 mm,灵活实现三维轨迹运动。
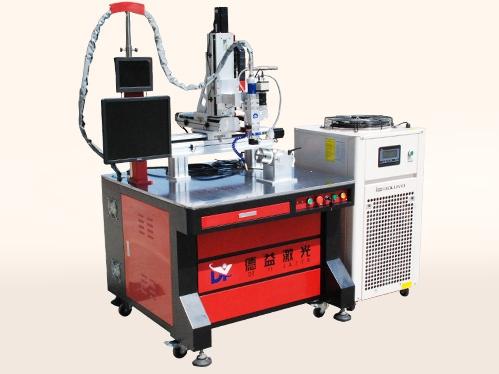
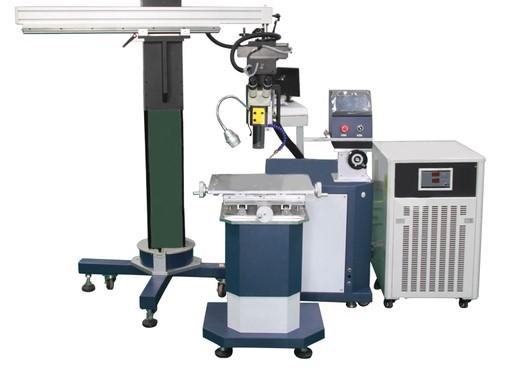
- 激光发生器:核心热源,主流为光纤激光器(高效稳定)、CO₂或固体激光器,功率从几百瓦到数十 kW。
- 光学传输与聚焦系统:光纤传导 + 聚焦头,将光束聚至0.05~0.1 mm级光斑,能量密度达 10⁶~10⁷ W/cm²。
- 控制系统:含运动控制、激光功率调节、视觉焊缝跟踪、温度 / 熔池监测,实现全自动与自适应焊接。
二、工作原理
以高能量密度激光束瞬间熔化接缝材料,形成深熔焊 / 热传导焊;机器人带动激光头按预设轨迹运动,完成连续 / 点焊。非接触、局部快速加热、冷却凝固成高强度焊缝。
三、主要优势
- 高精度:光斑极小、轨迹精准,适合微小 / 复杂零件
- 低热影响:热输入小、变形小、热影响区极窄
- 高效率:速度可达 10~12 m/min,比传统快数倍
- 高柔性:可焊钢、铝、铜、钛及异种金属
技术参数
| 项目 | 规格参数 | 项目 | 规格参数 |
|---|---|---|---|
| 设备类型 | 激光焊接机器人(机器人 + 激光焊接系统) | 机器人轴数 | 6 轴多关节 |
| 重复定位精度 | ±0.02 – ±0.05 mm | 机器人负载 | 6 – 50 kg(按焊接头重量选型) |
| 臂展 | 1400 – 2000 mm | 激光器类型 | 光纤激光器(可选半导体 / 固体 / CO₂) |
| 激光功率 | 500W – 6000W(按板厚与节拍选型) | 聚焦光斑 | 0.05 – 0.5 mm |
| 能量密度 | 10⁶ – 10⁷ W/cm² | 焊缝跟踪 | 激光视觉焊缝跟踪(选配),自动纠偏 |
| 摆动焊接 | 支持摆动头 / 摆动焊接图形(选配) | 保护气体 | 氩气 / 氮气 / 混合气 |
| 冷却方式 | 水冷(激光器 + 焊接头) | 控制系统 | 机器人控制柜 + 激光控制 + 视觉,支持示教 / 离线编程 |
| 电源 | 三相 AC 380V 50 Hz | 适用材料 | 碳钢、不锈钢、铝合金、镀锌板、钛合金 |
| 典型应用 | 钣金件、机箱机柜、电池托盘、汽车零件、五金卫浴的连续焊接 | 备注 | 以上为典型配置参考值,实际规格以出货机型及定制方案为准 |