一、基本结构
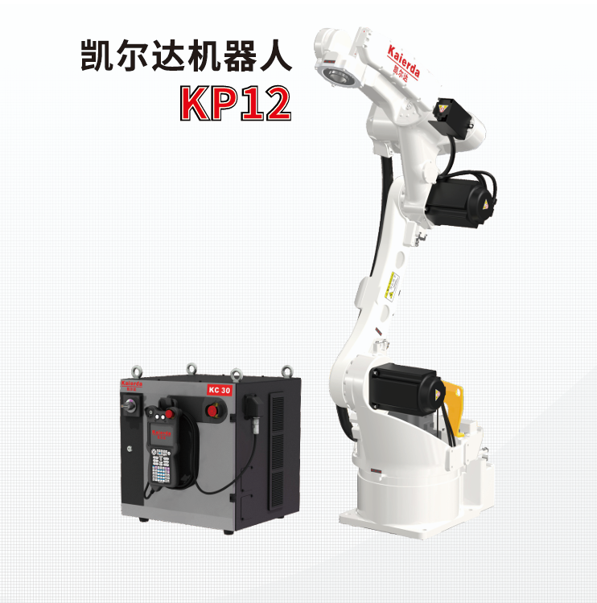
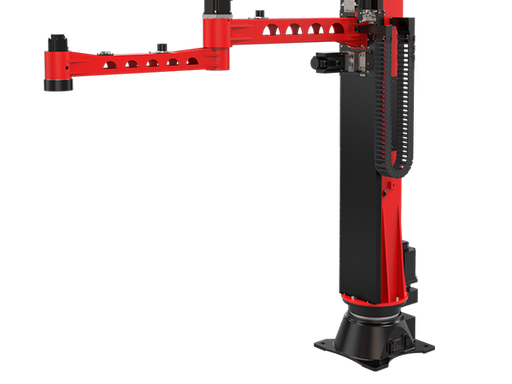
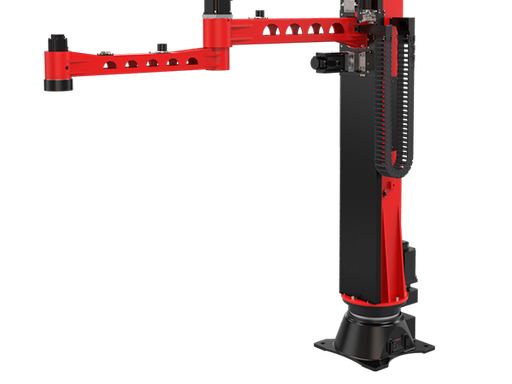
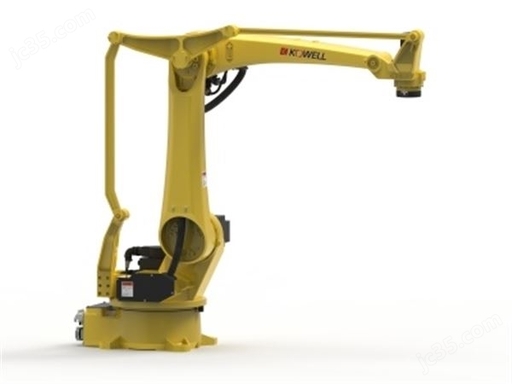
典型为4 个旋转轴:
- 腰转轴(J1):机身左右旋转
- 大臂轴(J2):前后摆动
- 小臂轴(J3):上下升降
- 腕部旋转轴(J4):抓手 360° 旋转调整方向
- 没有复杂的多自由度手腕,结构刚性强、故障率低。
二、工作原理
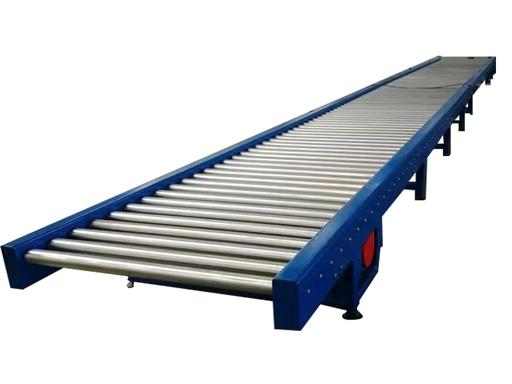
- 机器人按编程轨迹,从输送线抓取纸箱、袋料、桶料、板材等
- 按设定层数、排列方式整齐堆放到托盘上(码垛)
- 也可反向从托盘拆垛送线(拆垛)
- 常搭配抓手:气动夹爪、真空吸盘、夹板式抓手等
三、主要特点
- 速度快、效率高:循环时间短,适合大批量连续作业
- 负载能力强:常见负载 80kg~300kg,重型可达 800kg 以上
- 占地面积小:结构紧凑,适合车间密集布局
- 稳定性好、耐用:结构简单,维护成本低
- 操作简单:示教编程即可,无需复杂调试
- 性价比高:比六轴机器人便宜,专机专用更划算
四、适用行业
- 食品饮料:啤酒箱、饮料箱、奶粉袋
- 化肥饲料:编织袋、颗粒袋
- 化工建材:水泥袋、腻子粉、化工桶
- 家电电子:纸箱成品码垛
- 物流仓储:自动入库、托盘堆叠
四轴码垛机器人 = 高效、稳定、耐用的自动化堆垛专家
专注 “抓 — 搬 — 放 — 码”,不做复杂焊接、装配,是工厂实现自动化最常见的机器人之一。
技术参数
| 项目 | 规格参数 | 项目 | 规格参数 |
|---|---|---|---|
| 设备类型 | 四轴码垛机器人 | 轴数 | 4 轴(腰转 J1 / 大臂 J2 / 小臂 J3 / 腕部 J4) |
| 额定负载 | 50 / 120 / 180 kg(含夹具,选型需 ×1.2 安全系数) | 最大工作半径 | 2600 – 3600 mm |
| 最大码垛高度 | 2200 – 2800 mm | 重复定位精度 | ±0.05 – ±0.5 mm |
| 码垛节拍 | 600 – 1200 次/小时(视垛型与布局) | 驱动方式 | AC 伺服驱动 + RV 减速机 |
| 控制方式 | 示教编程 / 对话框自动生成程序,大屏液晶示教器 | 末端夹具 | 真空海绵吸盘 / 夹抱 / 叉取 / 组合(按物料定制) |
| 防护等级 | IP54(常规车间)/ IP65(防尘防水,食品、化工可选) | 气源压力 | 0.5 – 0.6 MPa(气动夹具) |
| 电源 | 三相 AC 380V 50 Hz,功率 4 – 15 kW | 设备重量 | 约 1100 – 2150 kg |
| 安装方式 | 地面固定安装(可选支架 / 吊装) | 适用物料 | 纸箱、编织袋、桶装、箱装、膜包、砖块等 |
| 备注 | 以上为典型配置参考值,实际规格以出货机型及定制方案为准 | ||